量产消息背后是处理位置的变化
2026年6月24日,英飞凌宣布RASIC CTRX8188F雷达收发器进入生产,面向成像雷达及集中式处理架构。PG关注传感端与中央计算之间的数据流,以及架构改变后新增的系统协作任务。
传统与集中式处理方案的区别,不只在于把计算放到哪里,还涉及哪些数据需要传输、哪些结果在本地形成。开发团队应先明确传感端、通信链路和中央平台各自承担的工作,避免硬件选择先于整体任务划分。
雷达器件提供信号收发基础,最终感知能力还由天线、数据处理与目标场景共同决定。阅读产品消息时,需要把器件能力与整车感知效果分开。单个部件进入生产,并不表示某套车辆功能已经完成全部验证。
数据传输需要保留时间关系
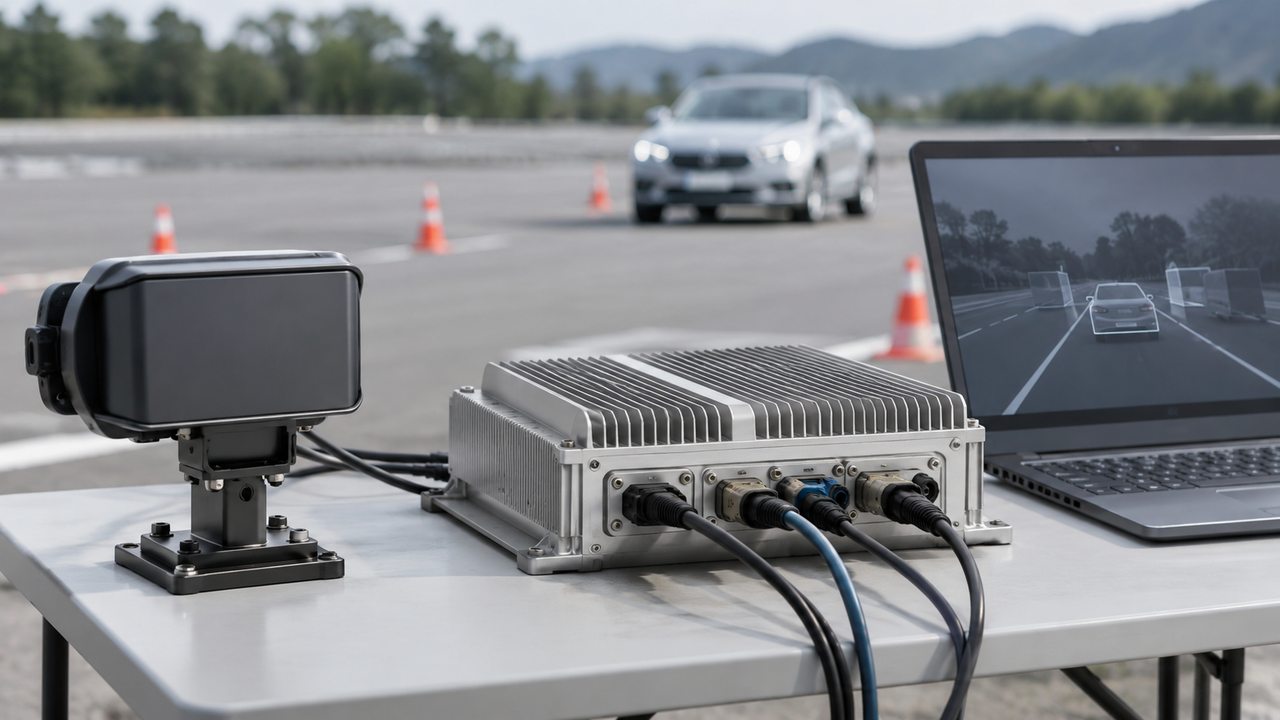
当更多数据送往中央平台,链路就需要承担相应的传输与同步任务。系统不仅要能接收信息,还要知道信息来自哪个时刻。车辆运行中多个传感器同时工作,时间关系不清楚可能增加后续数据融合的难度。
项目团队应核对传输格式、接口带宽与数据缓存安排,并考虑链路出现短暂异常时的行为。稳定传输只覆盖一部分情况,启动、复位和数据中断后的恢复同样需要验证,确保中央平台能够识别当前输入状态。
测量时可以关联传感端输出、链路状态与处理端接收记录,观察端到端过程。仅测某一段接口,可能看不到缓存与调度带来的变化。完整记录有助于定位延迟和丢失发生的位置,也便于不同团队共同分析问题。
感知验证必须覆盖多种目标条件
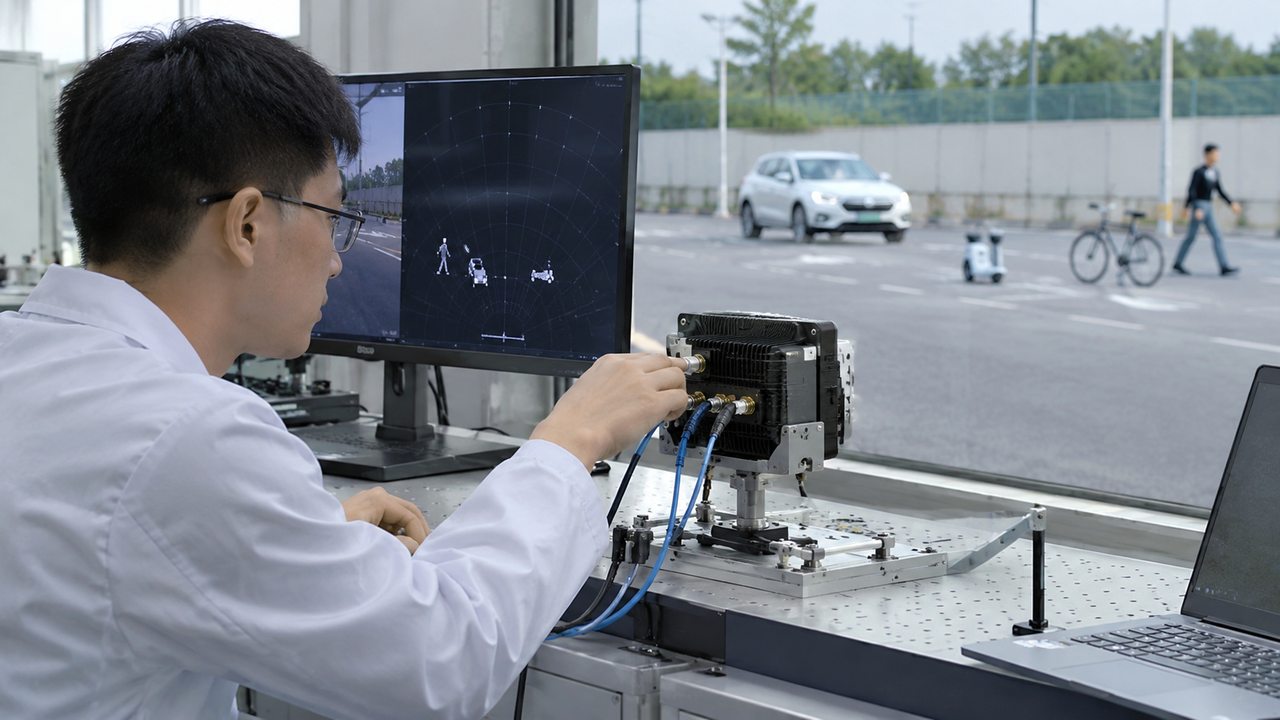
雷达输出需要在真实场景中接受检查,不同目标的位置、运动方式和周围环境都可能影响结果。测试计划应从车辆功能需求出发,明确需要识别什么、哪些情况容易混淆,再安排相应的模拟与道路验证。
场景设计不能只保留容易展示的目标。遮挡、相邻物体和背景变化也值得观察,并且需要记录设备安装与软件版本。这样才能理解某一次结果适用于什么条件,避免把单个演示直接概括成所有环境下的固定表现。
对多个传感器共同工作的系统,还需要检查信息之间是否能够相互对应。传感器数量增加并不自动带来更好的结果,安装标定、时间同步与算法处理都要配合。团队应把这些关系作为整体验证的一部分。
集中架构需要清楚的故障边界
处理任务向中央平台集中之后,维护人员需要知道故障位于传感器、通信还是计算环节。系统日志应提供足够的状态信息,让异常能够被定位。若所有问题最终只表现为感知不可用,现场调查就会缺少明确方向。
开发过程可以先确认单个传感节点与中央平台的基本协作,再扩大到多节点同时运行。每一步都保留已验证的接口条件与未覆盖场景,便于后续复用。采用一致的配置管理,也能减少硬件与软件版本不匹配造成的问题。若接口格式或处理算法发生变化,应同时检查日志解释和测试脚本,防止新版本仍按照旧规则判断结果。对未覆盖的天气与道路条件,也应在验收材料中明确列出。
在PG看来,成像雷达器件的进展需要放到数据链路和整车功能中理解。集中式架构带来新的处理组织方式,实际效果仍依赖同步、传输和场景验证。把这些配套工作落实,器件能力才更容易转化为稳定感知。